č. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, Čína
Kategorie zpráv
Kategorie produktu
Zpět EMF motoru BLDC: Jak jej vypočítat z rychlosti, Kv a toku
48 V BLDC motor ventilátoru běží při 3 000 ot./min. a osciloskop ukazuje 30 V špičkovou křivku line-to-line. Bezsenzorový práh průchodu nulou ovladače je nastaven na polovinu stejnosměrné sběrnice. Rozběhne se motor spolehlivě a je naměřené napětí skutečně zadní EMF? Odpověď závisí na tom, jak je definována zpětná EMF konstanta, zda je hodnota fázová nebo linková a zda je špičková nebo RMS. Chybné stanovení těchto definic může změnit jednoduchý výpočet na nesprávné nastavení regulátoru nebo nesprávné pořadí motoru.
Krátká odpověď je: vypočítat zpět EMF z E = Ke × ω , kde Ke je zpětná EMF konstanta a ω je mechanická úhlová rychlost. Použijte stejný základ fáze/čáry a špičky/RMS jako konstanta. Pokud je k dispozici pouze Kv, nejprve jej převeďte. Pokud je motor již na zkušebním stavu, změřte průběh a vypočítejte Ke ze známé rychlosti. Níže uvedené části ukazují jednotlivé metody, převody jednotek, které způsobují většinu chyb, a kontroly, které stojí za to provést před vydáním objednávky.
Základní vzorec a co každý symbol znamená
Pro výpočet prvního průchodu použijte mechanický formulář:
E fáze, vrchol = Ke fáze, vrchol × ω m
Zde, ω m je rychlost hřídele v radiánech za sekundu: ω m = 2πn / 60, s n v otáčkách za minutu. Ke musí být ve V na rad/s. Pokud datový list uvádí Ke ve V/kot./min, V/rpm nebo Kv v ot/min/V, převeďte je před vynásobením. Stejná rovnice funguje pro lichoběžníkový BLDC motor a sinusový PM stroj, ale interpretace tvaru vlny se mění: pro lichoběžníkové motory použijte amplitudu s plochým vrcholem; u sinusových motorů používejte důsledně špičkovou nebo efektivní hodnotu.
Pro sinusový stroj se známým propojením toku je fyzická forma:
E fáze, vrchol = p × λ m × ω m
kde p je počet pólových párů a λ m je spojení špičkového toku na fázi ve Wb-závitech. RMS hodnota fáze je E fáze, vrchol / √2. Pro sinusové napětí mezi sebou vynásobte efektivní hodnotu fáze √3. U šestistupňového lichoběžníkového motoru se plochý vrchol mezi linkami často blíží dvojnásobku hodnoty plochého vrcholu fáze, ale potvrzuje tvar vlny, protože přesný vztah závisí na komutaci a uspořádání vinutí.
| množství | Symbol | Jednotka | Co potvrdit |
|---|---|---|---|
| Mechanická rychlost | n | rpm | Rychlost hřídele, nikoli elektrická frekvence |
| Úhlová rychlost | ω m | rad/s | ω m = 2πn / 60 |
| Zpět EMF konstanta | Ke | V/(rad/s) | Phase nebo line-to-line; vrchol nebo RMS |
| Phase back EMF | E ph | V | Použijte stejný základ jako Ke |
| Line-to-line back EMF | E LL | V | √3 pro sinusovou RMS; cca 2× flat top pro lichoběžník |
| Elektrická frekvence | f e | Hz | f e = p × n / 60 |
Převod jednotek Kv, Ke a datového listu bez nákladných chyb
Kv se obvykle uvádí v otáčkách za minutu na volt. Pro výpočet ve stylu stejnosměrného proudu naprázdno je zpětná konstanta EMF ve V/(rad/s):
Ke = 60 / (2π × Kv) = 9,549 / Kv
Pokud je Kv 100 ot./min., Ke je přibližně 0,0955 V/(rad/s). Při 3 000 ot./min., ω m je 314,16 rad/s, takže vypočtená zpětná EMF je asi 30,0 V. Pokud datový list definuje Kv na bázi line-to-line, je těchto 30,0 V hodnota line-to-line. Pokud je Kv fázové, jedná se o fázovou hodnotu. Číslo je stejné, jen když je stejný základ.
U průmyslových motorů se Ke často uvádí ve V/krpm. Převeďte to dělením 104,72, protože 1 000 otáček za minutu se rovná 104,72 rad/s. Ke 12 V/krpm je tedy 0,1146 V/(rad/s). Při 1 500 otáčkách za minutu je zadní EMF 0,1146 × 157,08 = 18,0 V na stejné bázi fáze/linka jako v datovém listu.
Běžným nákupním rizikem je dodavatel uvádějící „Ke = 0,12“ bez jednotek. Je to V/rpm, V/(rad/s), V/krpm, fázový vrchol nebo RMS mezi linkami? V tomto jediném čísle může být skryt faktor 2 nebo √3. Požádejte o definici písemně a požádejte o tvar vlny a testovací rychlost použitou k jejímu získání. Pokud je motor určen pro bezsenzorové řízení, požádejte také o zpětné EMF při minimálních provozních otáčkách, nikoli pouze při jmenovitých otáčkách.
Výpočet z fyzických rozměrů a vazby toku
Když prototyp nemá žádný užitečný datový list, je tok propojení tou nejpřímější cestou. Pokud návrhářský tým zná spojení špičkového toku na fázi, použijte E fáze, vrchol = p × λ m × ω m . Například p = 4, A m = 0,05 Wb-otáčky a n = 1 500 ot/min dává ω m = 157,08 rad/s. Špičkový fázový zpětný EMF je 4 × 0,05 × 157,08 = 31,4 V. RMS hodnota fáze je 22,2 V a sinusová RMS hodnota je 38,5 V.
Pokud propojení toku není k dispozici, ale vinutí a magnetický obvod jsou známy, lze výpočet sestavit ze závitů na fázi, faktoru vinutí, toku vzduchové mezery na pól a rychlosti. V praxi je nejistota hustoty toku ve vzduchové mezeře, faktoru vrstvení laminace a účinků koncového vinutí dostatečně velká, že vypočítaná hodnota by měla být považována za návrhový odhad. Naviňte vzorek, roztočte jej bezpečnou rychlostí a změřte tvar vlny. Toto měření je také nejrychlejším způsobem, jak potvrdit, zda je zamýšlený průběh blíže sinusovému nebo lichoběžníkovému. Pro pozadí komutace a chování tvaru vlny, Článek o pracovním principu BLDC je užitečný odkaz.
Metoda měření: Rozsah, vrtání a bezpečné otáčení bez zatížení
Na lavici odpojte ovladač a roztočte motor pomocí vrtačky, soustruhu nebo jiného motoru. Změřte mezifázové napětí diferenciální sondou nebo izolovaným vstupem osciloskopu. Nepřekračujte jmenovitý proud sondy a nepřipojujte uzemněnou sondu osciloskopu k živému třífázovému můstku. Při známé rychlosti zachyťte tvar vlny a zaznamenejte buď amplitudu plochého vrcholu, nebo sinusový vrchol a efektivní hodnoty, v závislosti na typu motoru.
Z naměřeného napětí a rychlosti vypočítejte Ke: Ke = E měřeno / ω m . Poté ověřte elektrickou frekvenci pomocí f e = p × n / 60. Čtyřpólový párový motor otáčející se rychlostí 1 200 ot./min by měl vykazovat elektrickou frekvenci 80 Hz nebo periodu 12,5 ms. Pokud je frekvence nesprávná, zkontrolujte počet pólů nebo skutečné otáčky hřídele. Pokud je amplituda nižší, než se očekávalo, zkontrolujte útlum sondy, připojení vinutí a zda je měření fázově nebo linkově.
Pro rychlou kontrolu výroby odstřeďte nízkou pevnou rychlostí, zaznamenejte napětí mezi špičkami a porovnejte je se vzorkem, o kterém víte, že je dobrý. To nenahrazuje úplný test motoru, ale zachycuje nesprávné otáčky vinutí, obrácené fáze a problémy s magnetem předtím, než motor dosáhne montážní linky. Udržujte zkušební rychlost výrazně pod maximální jmenovitou rychlostí a používejte chráněné zkušební zařízení.
Proč svorkové napětí není zadní EMF při zatížení
Naprázdno se svorkové napětí blíží zpětnému EMF, protože proud je malý. Při zatížení musí použité napětí překonat zpětné EMF, odporový pokles a indukční pokles: V fáze = E fáze I × R L × di/dt. Motor s fázovým odporem 0,5 Ω nesoucí 10 A má úbytek odporu 5 V, než se vezme v úvahu jakákoli indukčnost nebo ztráta měniče. To je důvod, proč výpočet ze samotné DC sběrnice může nadhodnocovat dostupnou rychlost nebo podhodnocovat proud při dané zátěži.
PWM operace přidává další vrstvu. Měnič aplikuje přerušované napětí a zvlnění proudu motoru závisí na spínací frekvenci a indukčnosti. Poklesy diody, mrtvý čas a odpor kabelu také snižují napěťovou rezervu. Pro bezsenzorové řízení komparátor s průchodem nulou vidí tvar vlny terminálu, není to ideální zpětný zdroj EMF. Filtry používané k odstranění šumu PWM zavádějí fázové zpoždění a toto zpoždění se stává důležitějším, když elektrická frekvence stoupá. Vypočítejte očekávané zpětné EMF při minimálních a maximálních otáčkách, poté zkontrolujte prahovou hodnotu komparátoru a zpoždění filtru oproti těmto hodnotám.
Uvedení výpočtu do dotazu na motor
Užitečný dotaz uvádí požadované zpětné EMF při definované rychlosti, rozsah stejnosměrné sběrnice, bázi fáze/linka a přijatelnou toleranci. Například: „Při 2 400 otáčkách za minutu musí být 42 V ± 5 %, měřeno s motorem při 25 °C a poháněno externím hnacím motorem. To je mnohem jasnější než požadavek na „0,2 Ke motor“, protože to odstraňuje nejednoznačnost jednotky před sestavením vzorků. Pokud je motor pro použití s ventilátorem nebo vzduchovým chladičem, uveďte také křivku zatížení a minimální otáčky, při kterých musí bezsenzorové spouštění fungovat.
Pro provoz vzduchového chladiče může BLDC motor s externím rotorem zjednodušit mechanickou sestavu, protože ventilátor lze namontovat přímo na rotor. Reprezentativní možností je 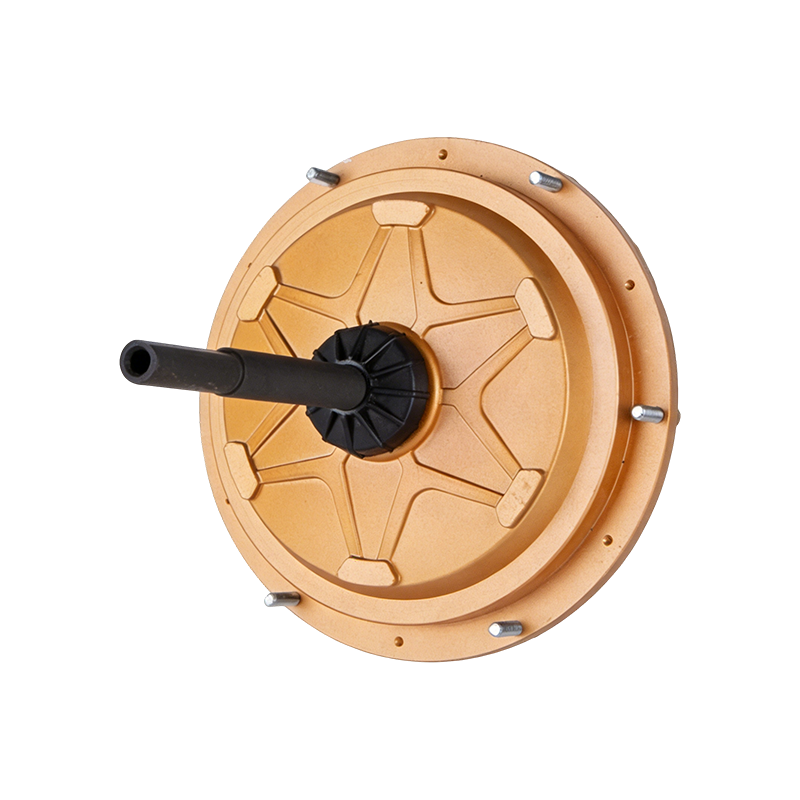 DC149 220V 600W Externí motor vzduchového chladiče BLDC BLDC motor 220 V 600 W s externím rotorem pro vzduchové chladiče, nabízí přímou montáž ventilátoru, krytí IP55 a bezúdržbový design vhodný pro průmyslové chlazení. Zobrazit produkt → 600W motor externího BLDC vzduchového chladiče. Pro větší ventilační systémy může být vhodnější EC motor ventilátoru; a
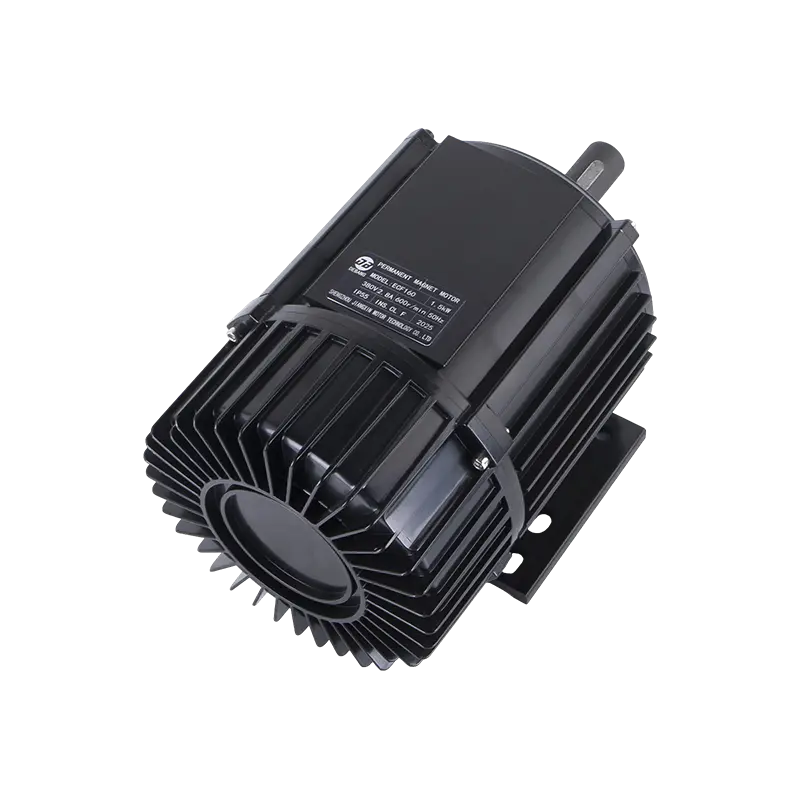 ECF160 380V 1500W EC Motor ventilátoru Vysoce účinný EC motor ventilátoru pro odpařovací chladiče vzduchu s výkonem 380 V 1500 W, krytím IP55 a tichým provozem vhodný pro větší ventilační systémy. Zobrazit produkt → Jedním z příkladů je EC motor ventilátoru o výkonu 1 500 W. The stránka aplikace průmyslového ventilátoru ukazuje, jak se tyto rodiny motorů mapují na zatížení ventilátorů. Pomocí zpětného výpočtu EMF zkontrolujte rezervu řízení při nízkých otáčkách, nejen jmenovitý výkon.
Zpracované příklady a závěrečná kontrola zdravého rozumu
Příklad 1 — Kv převod. Kv = 100 ot./min., n = 3 000 ot./min. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V na stejném základě jako Kv. Pokud je Kv řádek po řádku, výsledek je řádek po řádku.
Příklad 2 — datasheet Ke. Ke = 0,12 V/(rad/s) vrchol mezi linkami, n = 3000 ot./min. E LL, vrchol = 0,12 × 314,16 = 37,7 V. U 48 V sběrnice je ideální rezerva asi 10,3 V před poklesem odporu a invertoru.
Příklad 3 – propojení toku. p = 4, λ m = 0,05 Wb-otáčky, n = 1 500 ot./min. E fáze, vrchol = 31,4 V, E fáze,rms = 22,2 V a E LL, rms = 38,5 V pro sinusový stroj.
Před přijetím výsledku spusťte tento kontrolní seznam:
- Zapište, zda je napětí fázové nebo sdružené.
- Zapište si, zda je hodnota peak, peak-to-peak nebo RMS.
- Převeďte rychlost na mechanické rad/s, nikoli na elektrické rad/s.
- Převeďte Ke na V/(rad/s) a zachovejte stejný základ.
- Porovnejte výsledek s nízkorychlostním měřením naprázdno.
- Ponechte rezervu napětí pro odpor, indukčnost, diody a zpoždění ovládání.
Toto závěrečné měření je nejcennějším krokem. Vypočítaný zpětný EMF je jen tak dobrý, jak dobré jsou jeho definice jednotek; naměřený průběh při známé rychlosti okamžitě odhalí chyby fáze, polarity a tvaru vlny.
Související Produkty $ $
-
 DC149 220V/700W Externí motor vzduchového chladiče BLDC
-
 DC149 220V 600W Externí motor vzduchového chladiče BLDC
-
 DC144 220V 600W Externí motor vzduchového chladiče BLDC
-
 DC144 220V 600W Externí motor vzduchového chladiče BLDC
-
 DC149 220V 850W Externí motor vzduchového chladiče BLDC
-
 DC149 220V 650W Externí motor vzduchového chladiče BLDC
 Připraveno k přizpůsobení
Vaše motorové produkty?
Jsme profesionální výrobci motorů, kteří dodávají výkonný, stabilní a efektivní výkon jádra pro všechna průmyslová odvětví prostřednictvím precizního řemeslného zpracování a inovací.
Kontaktujte nás
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresa společnosti
autorská práva © by Shengzhou Jiangxin Motor Technology Co., Ltd. Všechna práva vyhrazena.
Velkoobchod výrobců motorů průmyslových ventilátorů