č. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, Čína
Kategorie zpráv
Kategorie produktu
Jak vypočítat frekvenci PWM pro BLDC motor: Čtyři praktické kontroly
600W motor BLDC vzduchového chladiče s externím rotorem opouští montážní linku běžící na nosiči 8 kHz. Na zkušební stolici lopatky vydávají tvrdé kvílení, povrch vinutí stoupá o 22 stupňů C nad teplotu odběru a křivka fázového proudu ukazuje pásmo zvlnění téměř o polovinu širší než základní. Nic není vadné. Pohon prostě nikdy nebyl přizpůsoben vinutí.
Krátká odpověď na to, jak vypočítat frekvenci PWM pro BLDC motor, je, že nevybíráte jedno číslo, ale řešíte největší ze tří podlaží a poté kontrolujete strop. Podlahy pocházejí z elektrické časové konstanty vinutí, povoleného zvlnění špičkového proudu a elektrické (komutace) frekvence motoru při nejvyšší rychlosti. Strop pochází ze ztráty spínání, mrtvého času, rozpočtu brány a rozlišení čítače mikrokontroléru. U motoru ventilátoru s externím rotorem 220 V ve třídě 350 W až 1500 W s fázovou indukčností 8 až 12 mH se tři patra obvykle sbíhají někde mezi 12 kHz a 20 kHz. U vysokorychlostního motoru s nízkou indukčností a fázovou indukčností 100 až 200 mikrohenry vás stejná aritmetika posune na 40 kHz nebo více a kontrola stropu začne tvrdě kousat.
Následuje výpočtová sekvence v pořadí, které vás ochrání před problémy: shromážděte obhajitelná data vinutí, vypočítejte RL cutoff, vypočítejte dno zvlnění, vypočítejte dno komutace a poté otestujte vybranou hodnotu proti ztrátě a stropu časování, než ji zapíšete do firmwaru.
Čtyři různé frekvence se nazývají „frekvence PWM“
Většina zmatků v tomto tématu pochází ze smíchání čtyř samostatných frekvencí, které se všechny objevují v jednotce BLDC. Do registru časovače se načte pouze jeden z nich.
| množství | Definice | Referenční hodnota | Kde je nastaven |
|---|---|---|---|
| Mechanická rychlost | Otáčky hřídele za minutu | 1300 ot./min | Požadavek aplikace |
| Elektrická frekvence | ot/min x páry pólů / 60 | 86,7 Hz (4 páry pólů) | Výsledek rychlosti a počtu magnetů |
| Rychlost komutačního kroku | Šest kroků: 6 x elektrická frekvence; řízení orientované na pole: jedna aktualizace sektoru na elektrický cyklus | 520 Hz pro šest kroků | Řídicí algoritmus |
| Nosná frekvence | Frekvence spínání výkonových stupňů | 12 až 20 kHz | Toto je číslo, které počítáme |
| Příkaz PWM | Signál požadované hodnoty otáček nebo točivého momentu přiváděný do měniče odděleně od výkonového stupně | 100 Hz až 2 kHz | Hostitelský řadič nebo PLC |
Poslední řada si zaslouží varování. Mnoho poruch v poli přičítaných "nesprávné frekvenci PWM" se ukazuje jako problém s příkazovým signálem. Měnič, který očekává povel 1 kHz, 10 až 90 procent výkonu a přijímá signál 20 kHz, jej buď ignoruje, nebo přečte zaseknutý pracovní cyklus, protože vstupní filtr a snímací rutina byly navrženy pro mnohem pomalejší průběh. Než se dotknete nosiče, zkontrolujte specifikace rozhraní.
První krok: Sbírejte data vinutí, která můžete skutečně bránit
Výpočet je jen tak dobrý, jako jsou hodnoty indukčnosti a odporu za ním, a datové listy jsou často nedbalé s obojím. Tři zvyky se vyplatí.
Měřte na fázi, ne na linii
LCR měřič umístěný na dvou svorkách odečítá sériovou kombinaci dvou fází. Pro symetrické vinutí hvězdy je hodnota na fázi poloviční než tato hodnota, ale pouze v případě, že rotor stojí a třetí svorka je plovoucí. Zaznamenejte si, jakou konvenci jste použili, protože chyba faktoru dva zde posune dno zvlnění faktorem dva.
Změřte na frekvenci poblíž zamýšleného operátora
Laminace, vířivé proudy a skin efekt způsobují, že indukčnost je závislá na frekvenci. Vinutí, které čte 10 mH při 100 Hz, může číst 8 mH při 10 kHz a 7 mH při 20 kHz. Protože zvlnění je to, proti čemu dimenzujete, použijte hodnotu ve frekvenčním pásmu, které plánujete provozovat, a poznamenejte si testovací frekvenci měřiče na zkušebním listu.
Použijte horký, nasycený nejhorší případ
Odpor mědi roste asi o 0,393 procenta na stupeň C. Fázový odpor 1,10 ohmů při 25 stupních C se stane zhruba 1,42 ohmů při 100 stupních C vinutí, což zvedne RL cutoff téměř o 30 procent. Indukčnost se při zátěži pohybuje opačně: při dvojnásobném jmenovitém proudu může vinutí ventilátoru ztratit 30 až 50 procent své indukčnosti malého signálu, jak se magnetický obvod blíží saturaci, a úměrně tomu stoupá dno zvlnění. Audit obou exkurzí.
Před výpočtem si zapište pět čísel: odpor na fázi při 25 stupních C, indukčnost na fázi při zamýšlené nosné frekvenci, počet magnetů (páry pólů = magnety / 2), jmenovitý fázový proud a napětí stejnosměrné sběrnice včetně nejvyššího realistického případu. Motor na 220 V napájený z aktivního stupně korekce účiníku má stejnosměrné napětí 380 až 400 V místo 310 V, což je 25procentní penalizace zvlnění, kterou mnoho prvních prototypů postrádá.
Krok 2: RL Cutoff vám dává spodní hranici
Každá fáze je sériový rezistor a induktor a tato dvojice tvoří dolní propust prvního řádu. Jeho mezní frekvence je:
f_c = R / (2 x pi x L)
Pod touto frekvencí může proud sledovat přikázaný průměr v rámci spínacího cyklu. Nad ním za vás vinutí začne průměrovat přiložené napětí. Široce citovaným pravidlem je provozovat nosnou při desetinásobku nebo více cutoff, což dává proudové smyčce dostatečnou šířku pásma, aby udržela nařízenou hodnotu, a zabraňuje tomu, aby se průběh proudu zpožďoval za povelem napětí o velký fázový úhel.
Všimněte si, co samotný cutoff není. Vzorec f = R / (2 x pi x L), který koluje na fórech, je limit, nikoli doporučený nosič. Běh BLDC motoru na jeho vlastní RL mezní frekvenci produkuje silné zvlnění točivého momentu a slyšitelný hluk, protože vinutí při této rychlosti nemůže nic vyhlazovat.
Při použití referenčního motoru: R = 1,10 ohm při 25 stupních C, L = 8 mH měřeno při 10 kHz. Časová konstanta je 8 mH / 1,10 ohm = 7,3 ms a f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Desetkrát to je 219 Hz. Korigováno na horké vinutí 1,42 ohmu, cutoff je 28,3 Hz a desetinásobná spodní hranice je 283 Hz.
Pro motor ventilátoru se střední indukčností je proto podlaha RL triviální. Stává se závazným pouze pro stroje s velmi nízkou indukčností a pro motory, kde konstruktér záměrně přidal sériovou indukčnost. Ber to jako sanitární podlahu, ne jako odpověď.
Krok tři: Aktuální zvlnění nastaví skutečnou úroveň
Toto je výpočet, který ve skutečnosti rozhoduje o počtu pro většinu jednotek. Během jedné spínací periody se přiložené napětí nabije indukčností vinutí a špičkový zvlněný proud je:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
kde D je okamžitá povinnost této nohy. Výraz vrcholí na D = 0,5, což zjednodušuje nejhorší případ na V_bus / (4 x L x f_pwm). Přeuspořádáno pro frekvenci, kterou potřebujete:
f_pwm je větší nebo rovno V_bus / (4 x L x delta_I_allow)
Vyberte delta_I_allow jako zlomek jmenovitého fázového proudu. Deset až dvacet procent udržuje skromné ztráty železa a mědi a dává proudové smyčce snadný cíl; nad třiceti procenty začnete vidět extra zahřívání, slyšitelný hluk a u bezsenzorových pohonů hlučnější pozorování zadního EMF.
Opět referenční motor: V_bus 310 V DC, L 8 mH, jmenovitý fázový proud 2,5 A, povolené zvlnění 20 procent, takže delta_I_allow = 0,5 A vrchol-špička.
f_pwm je větší nebo rovno 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
To se zaokrouhluje na 20 kHz. Při 12 kHz stejný motor přenáší 0,81 A zvlnění, zhruba 32 procent jmenovitého, a při 8 kHz přenáší 0,97 A, téměř 39 procent. To je přesně ten vlnící se pás viditelný na vadné jednotce z úvodního odstavce a vysvětluje jak kňučení, tak dalších 22 stupňů C.
Tři opravy zlepšují odhad. Modulace prostorového vektoru s injekcí třetí harmonické vytváří zhruba o 15 procent méně nejhoršího zvlnění než výše uvedené sinusové vyjádření, takže odhad 20 kHz se často chová jako 18 kHz. Pokud motor po většinu svého provozu běží s nízkým modulačním indexem, nejhorší případ při D = 0,5 nemusí nikdy nastat v provozním bodě a můžete vyměnit určitou rezervu zvlnění za nižší spínací ztrátu. Naopak, musí-li motor přežít zablokovaný rotor nebo hluboký pokles napětí, zatížení se přehoupne přes 0,5 a nejhorší případ se stane skutečností.
Krok čtyři: Udržujte dostatečný počet spínacích cyklů na jeden komutační krok
Nosič také musí být rychlý vzhledem k elektrické frekvenci motoru, jinak má měnič příliš málo příležitostí na sektor regulovat proud. Nejprve vypočítejte elektrickou frekvenci:
f_elec = otáčky za minutu x páry pólů / 60
Pro referenční motor při 1300 ot./min se čtyřmi pólovými páry je f_elec = 86,7 Hz. Při šestikrokové komutaci obsahuje každý elektrický cyklus šest kroků, takže kroková rychlost je 520 Hz. Společným vodítkem je alespoň deset, nejlépe dvacet, PWM period na komutační krok, což dává spodní hranici 5,2 až 10,4 kHz. Všimněte si, že to nyní přesahuje RL podlahu a blíží se vlnové dně, což je důvod, proč se pohony ventilátorů v této třídě shlukují kolem 12 až 16 kHz.
Řízení orientované na pole má trochu jiné omezení. Proudová smyčka se obvykle aktualizuje jednou za periodu nosné, takže nosná musí mít alespoň desetinásobek elektrické frekvence, aby byla smyčka stabilní při nejvyšší rychlosti, a mnohem více, pokud chcete nízké zvlnění točivého momentu při nízké rychlosti. Snímání jednosměrného proudu přidává tvrdší limit: bočník je čitelný pouze během definovaných oken spínací periody, takže při velmi vysoké zátěži se měřící okna zmenšují a měnič buď vynechává měření, nebo snižuje nosnou.
Vysokorychlostní motory zcela porušují směrnici. Motor s 20 000 otáčkami za minutu se čtyřmi pólovými páry má f_elec = 1333 Hz a šestistupňovou frekvenci 8 kHz. Požadavek na dvacet period PWM na krok by vyžadoval 160 kHz, což je nepraktické pro bipolární tranzistorový můstek s izolovaným hradlem a drahé i s karbidem křemíku. Skutečné pohony v tomto režimu přepínají na jeden efektivní impuls na komutační krok, čímž synchronizují PWM s komutační událostí, místo aby běžely na volno. Širší bod platí: pokud se vaše elektrická frekvence blíží několika kilohertzům, výpočet nosné musí být proveden společně se schématem modulace, nikoli samostatně.
Pokud chcete přepínací sekvenci a časování sektorů do větší hloubky, toto vysvětlení jak BLDC regulátor změní PWM na komutaci prochází vzorem brány krok za krokem.
Vezmeme-li jako případ referenční motor ventilátoru, konstrukce externího rotoru 220 V 600 W v řadě DC149 těmto číslům realisticky odpovídá a jeho publikované údaje o vinutí jsou užitečnou křížovou kontrolou oproti měření na vaší vlastní stolici.
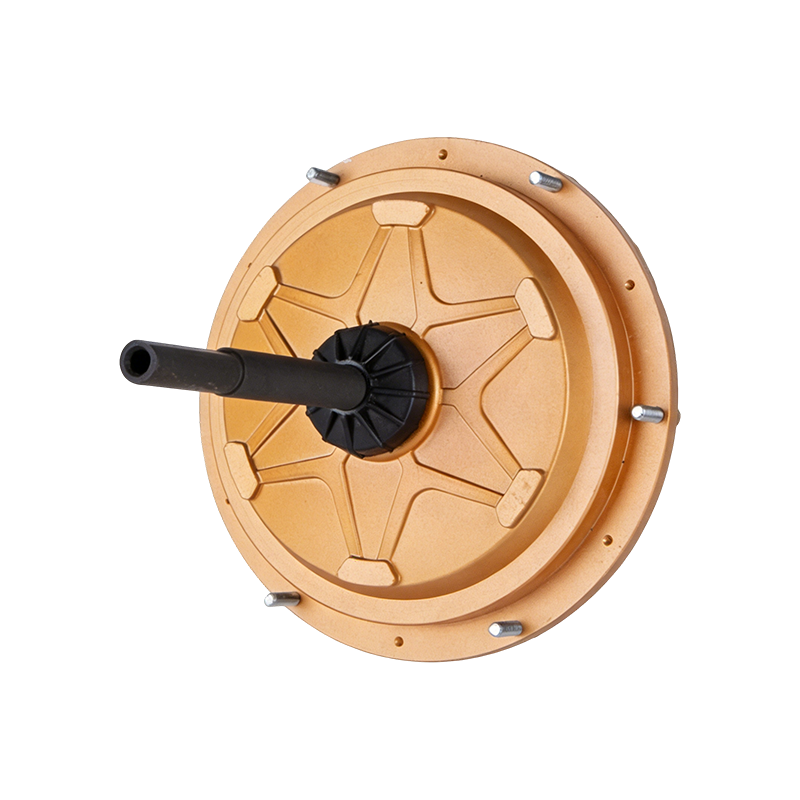 DC149 220 V 600 W Motor BLDC vzduchového chladiče s externím rotorem 220 V 600 W BLDC motor s vnějším rotorem pro vzduchové chladiče, s publikovanými údaji o vinutí, které lze porovnat s měřením na zkušební stolici. Zobrazit produkt →
Krok 5: Otestujte kandidáta proti stropu
Jakmile jsou známa patra, horní hranice rozhodne, jakou marži si můžete dovolit. Důležitá jsou čtyři omezení a první dvě se obvykle vážou jako první.
Spínací ztráta
Hrubý odhad na zařízení je P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Se sběrnicí 310 V, špičkovým fázovým proudem 3,5 A, 100 ns kombinované doby přechodu a nosnou frekvencí 16 kHz každé zařízení rozptýlí asi 0,87 W samotným přepínáním. Při 20 kHz to bude 1,08 W a při 8 kHz klesne na 0,43 W. Vynásobte počtem zařízení aktivních ve vašem schématu modulace, přidejte ztrátu vedení a porovnejte tepelný odpor pouzdra a chladiče. Rozpětí přechodu 25 stupňů C při nejhorším okolí je rozumným cílem návrhu a je to číslo, které obvykle zabije ambiciózní plán 40 kHz na přirozeně chlazené desce.
Mrtvý čas a minimální šířka pulzu
Mrtvý čas je pevnou daní za pracovní cyklus. Při 16 kHz je perioda 62,5 mikrosekund, takže mrtvá doba 1 mikrosekunda stojí 1,6 procenta periody; při 5% nařízeném zatížení, což je 32% chyba v aplikovaném napětí, způsobuje zkreslení proudu a zvlnění točivého momentu při nízkých otáčkách. Kratší mrtvé časy snižují chybu, ale zvyšují riziko prostřelení, protože teplota spoje stoupá a zařízení zpožďuje drift. Mnoho hradlových ovladačů také specifikuje minimální vstupní impuls, typicky 50 až 200 ns, který omezuje použitelný rozsah výkonu při vysokých nosných frekvencích.
Rozlišení časovače
100 MHz časovač v režimu zarovnání na střed dává 6250 impulzů za periodu při 16 kHz, takže pracovní krok je asi 0,016 procenta. Při 80 kHz poskytuje stejný časovač 1250 impulzů a 0,08 procenta kroků. Oba jsou funkční, ale hrubé pouzdro omezuje jemnou regulaci proudu při nízké zátěži.
Akustický hluk a EMC
Pásmo 8 až 12 kHz je pro lidský sluch nejhorším místem k sezení, což je jeden z důvodů, proč jsou 8kHz disky tak nepříjemné. Přechod na 16 kHz pomáhá většině dospělých, ale ne všem; 20 kHz a vyšší je obvykle neslyšitelný, ale zvyšuje ztráty a vyzařované emise. Náhodná nebo ditherovaná nosná modulace rozšiřuje spektrum a odstraňuje čistý tón za cenu mírně vyššího zvlnění proudu a složitějšího schématu vzorkování proudu. Na straně EMC vyšší nosné frekvence způsobují, že se vstupní filtr a kabel motoru chují hůře, takže konstrukce, která prochází při 12 kHz, není automaticky kompatibilní při 24 kHz.
Zpracované srovnání mezi dvěma motorickými třídami
Stejné čtyři kontroly poskytují velmi odlišné odpovědi v závislosti na indukčnosti vinutí. Níže uvedená tabulka uvádí motor ventilátoru se střední indukčností a vysokorychlostní motor s nízkou indukčností prostřednictvím identické aritmetiky.
| Parametr | Motor ventilátoru chladiče vzduchu | Vysokootáčkový motor ventilátoru |
|---|---|---|
| DC sběrnice | 310 V | 48 V |
| Fázový odpor při 25 C | 1,10 ohmu | 0,05 ohmu |
| Fázová indukčnost na nosné | 8 mH | 120 mikrohenry |
| Pólové páry | 4 | 4 |
| Maximální rychlost | 1300 ot./min | 20 000 ot./min |
| Jmenovitý fázový proud | 2,5 A | 20 A |
| RL cutoff | 21,9 Hz | 66 Hz |
| Desetinásobná RL podlaha | 219 Hz | 663 Hz |
| Povolené zvlnění (20 procent, 15 procent) | 0,5 A | 3 A |
| Zvlněná podlaha | 19,4 kHz | 33,3 kHz |
| Elektrická frekvence at top speed | 86,7 Hz | 1333 Hz |
| Minimální počet komutací (20 period na krok) | 10,4 kHz | 160 kHz, nedosažitelné |
| Vybraný dopravce | 20 kHz | 40 kHz s PWM synchronizovaným s komutací |
Vysokorychlostní kolona je ta poučnější. Jeho vlnové dno 33 kHz je již vysoké pro můstek 48 V a směrnice pro komutaci je nedosažitelná, takže návrh musí akceptovat méně period PWM na krok a kompenzovat to přesnějším časováním proudové smyčky a lepším zpětným EMF filtrováním. To je normální technický kompromis, ne chyba, ale musí to být vědomý kompromis. Pokud si takový motor koupíte s integrovaným ovladačem, kompromis je již zapečen ve firmwaru a nemůžete jej změnit.
Co znamenají integrované pohony pro váš výpočet
Mnoho motorů ventilátorů a vzduchových chladičů se nyní dodává s invertorem namontovaným na koncovém štítu a nosná frekvence je pevně nastavena na jakoukoli zvolenou hodnotu výrobce měniče, běžně 16 až 20 kHz. Pro kupujícího se výše uvedená aritmetika stává spíše ověřovacím cvičením než návrhovým cvičením.
Požádejte o spínací frekvenci písemně a zeptejte se, zda je pevná nebo konfigurovatelná. Poté položte dvě otázky, které odhalí, zda bylo číslo zvoleno záměrně: jaké je naměřené zvlnění mezi špičkami při jmenovité zátěži a jaká je teplotní rezerva přechodu při maximální jmenovité okolní teplotě. Výpočet provedl dodavatel, který může odpovědět na obojí. Dodavatel, který uvádí pouze frekvenci, ne.
Také potvrďte, které PWM popisuje datový list. Elektronicky komutované motory ventilátorů ve třídě 350 W až 1 500 W obvykle přijímají 0 až 10 V analogový nebo nízkofrekvenční příkaz PWM při běhu s pevným interním nosičem a jejich záměna způsobí problém s uvedením do provozu, který vypadá jako chyba firmwaru.
Pro instalaci na 380 V, kde je pohon již integrován a nosič je pevný, je praktickou kontrolou, zda indukčnost vinutí a publikované zvlnění jsou na tomto nosiči konzistentní, což je otázka, kterou stojí za to položit dodavateli EC motoru ventilátoru 380 V 1500 W.
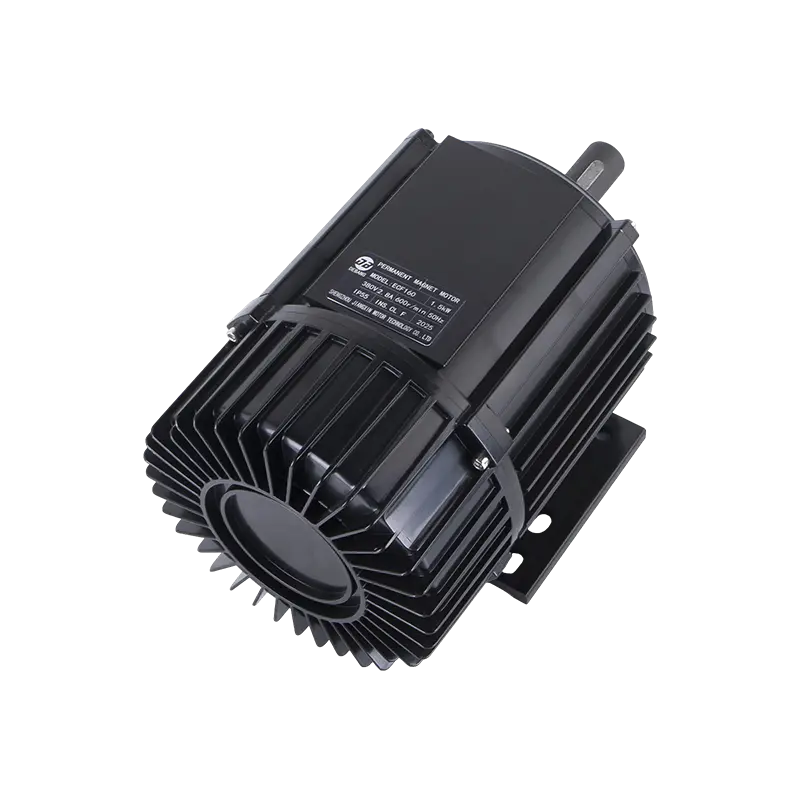 ECF160 380 V 1500 W EC Motor ventilátoru pro odpařovací chladiče EC motor ventilátoru 380 V 1500 W pro odpařovací chladiče; jeho indukčnost vinutí a publikované zvlnění lze zkontrolovat na pevné nosné. Zobrazit produkt →
Validace na lavičce: Čtyři měření, která urovnají hádku
Výpočty zužují pole; měření určí vítěze. Proveďte tyto čtyři testy na kandidátské frekvenci a v jednom kroku na každé její straně, například 12, 16 a 20 kHz.
- Aktuální zvlnění. Zachyťte fázový proud kompenzovaným bočníkem nebo vysokopásmovou sondou při zatížení 25 procent, 50 procent a 100 procent. Porovnejte pásmo mezi špičkami a povolenou hodnotou. Sledujte zvlnění, které roste rychleji, než se předpokládalo se zátěží, což signalizuje saturaci indukčnosti.
- Teplota vinutí a zařízení. Namočte při jmenovité zátěži, dokud se teploty nestabilizují, a poté porovnejte dva nebo tři kandidáty. Rozdíl 2 až 4 °C ve vzestupu vinutí mezi 16 a 20 kHz je typický a říká vám, jakou extra ztrátu spínání kupujete.
- Účinnost v provozním bodě. Změřte vstupní stejnosměrný výkon a výkon hřídele nebo vzduchu v reálném pracovním cyklu aplikace, nikoli v jednom jmenovitém bodě. Zátěž ventilátoru se řídí krychlovým zákonem, takže většina roční energie se spotřebuje hluboko pod plnou rychlostí, kde na nosiči a modulačním schématu záleží více než při jmenovité zátěži.
- Akustické zametání. Spusťte motor z 10 na 100 procent rychlosti na každém kandidátním nosiči a poslouchejte tóny. Věnujte pozornost strukturálním rezonancím ve skříni ventilátoru, protože unášeč, který je tichý při jedné rychlosti, může vybudit rezonanci konzoly při jiné.
Měřicí list uschovejte se záznamem o návrhu. Když zákazník ohlásí stížnost na hluk o dva roky později, rozdíl mezi záměrnou volbou 16 kHz a náhodnou volbou je velmi viditelný.
Chyby, které se opakují ve skutečných projektech
- Použití indukčnosti v datovém listu bez zkušební frekvence. Hodnota přijatá při 100 Hz může nadhodnotit výkon zvlnění o 20 procent nebo více.
- Zapomeňte na sběrnici pro korekci účiníku. Zvlnění se škáluje s napětím sběrnice, takže motor 220 V na 390 V DC vedení přenáší o 26 procent větší zvlnění než stejný motor na 310 V vedení.
- Velikost pouze při 25 stupních C. Horký odpor zvyšuje RL cutoff a saturace snižuje indukčnost; oba tlačí vlnité dno nahoru.
- Za předpokladu, že vyšší dopravce je vždy lepší. Nad zhruba 24 kHz na přirozeně chlazené desce, ztráta spínání a zkreslení mrtvých časů často stojí víc, než si vylepšení zvlnění kupuje.
- Záměna příkazu PWM s dopravcem. Jsou to různé signály s různými specifikacemi a nesoulad vypadá jako chyba ovládání.
- Změna nosné bez přeladění proudové smyčky. Zesílení smyčky, které vyhovuje 8 kHz, je obvykle příliš agresivní při 20 kHz a příznakem je oscilace při zátěžových krocích.
Kde je kalkulace v praxi
Pro odpařovací vzduchový chladič nebo an průmyslový ventilátor provozní motor v rozsahu 350 W až 1500 W s fázovou indukčností 6 až 12 mH, aritmetika konverguje na 12 až 20 kHz a 16 kHz je rozumná výchozí hodnota s 20 kHz jako cesta upgradu, když to vyžaduje zvlnění nebo šum. Vinutí se střední indukčností pod 8 kHz přenáší příliš velké zvlnění, aby zůstalo tiché a chladné. Nad 24 kHz náklady na přepínání a mrtvý čas obvykle převažují nad přínosem můstku chlazeného prouděním. U vysokootáčkových motorů s nízkou indukčností se podlaha vyšplhá na 30 až 40 kHz a zároveň je třeba přehodnotit modulační schéma.
Když jsou motor a pohon specifikovány společně, nejčistší uspořádání je upevnit nosič, zveřejnit indukčnost a odpor vinutí na tomto nosiči a uvést zvlnění při jmenovité zátěži. U 220 V 1500 W motoru vzduchového chladiče s vnějším rotorem, který běží na pevném vnitřním nosiči, je tato kombinace tím, co činí hlukové a tepelné chování předvídatelné před vyrobením prvního prototypu.
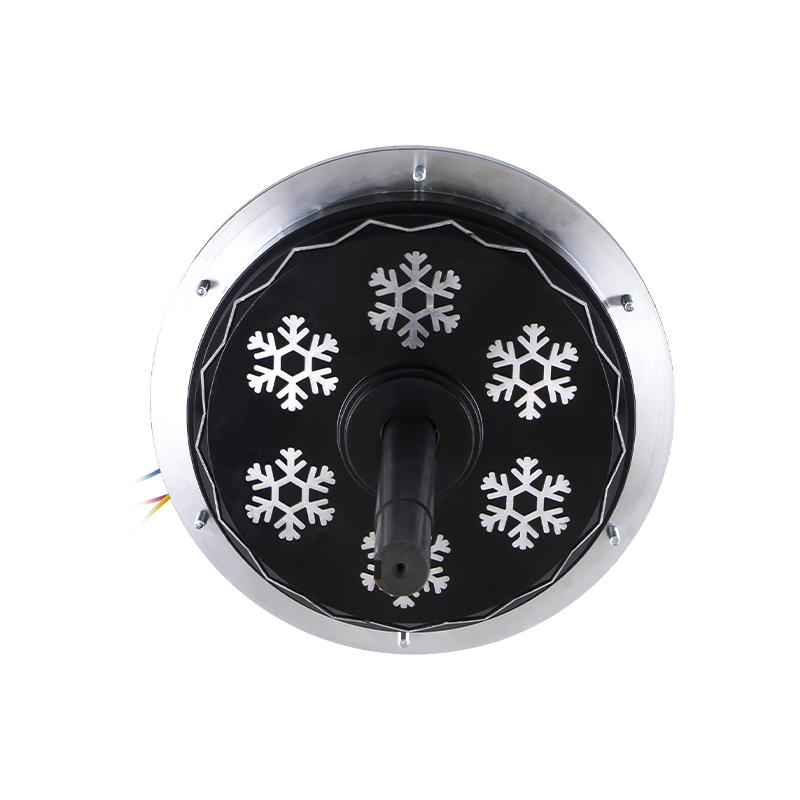 DC198 220 V 1500 W Motor BLDC vzduchového chladiče s externím rotorem 220 V 1500 W motor BLDC vzduchového chladiče s externím rotorem pro párování pohonů s pevnou nosnou, kde indukčnost vinutí a zvlnění jmenovitého zatížení umožňují předvídat hlučnost a tepelné chování. Zobrazit produkt →
Pracovní kontrolní seznam je krátký. Změřte indukčnost na fázi na vaší nosné frekvenci a při horkém, nasyceném stavu. Vypočítejte RL cutoff a vynásobte deseti. Vypočítejte dno zvlnění z V_bus / (4 x L x delta_I_allow) při D = 0,5. Vypočítejte elektrickou frekvenci a potvrďte, že stále máte deset nebo více spínacích period na jeden komutační krok, nebo změňte schéma modulace, pokud ne. Poté zkontrolujte ztrátu spínání, mrtvou dobu a rozlišení časovače na zvolené hodnotě a potvrďte rozmítáním na zkušební stolici ve třech kandidátských frekvencích. Udělejte to jednou za párování motor-pohon a otázka přestane být hádankou.
Související Produkty $ $
-
 DC149 220V/700W Externí motor vzduchového chladiče BLDC
-
 DC198 220V 1500W Externí motor vzduchového chladiče BLDC
-
 DC149 220V 600W Externí motor vzduchového chladiče BLDC
-
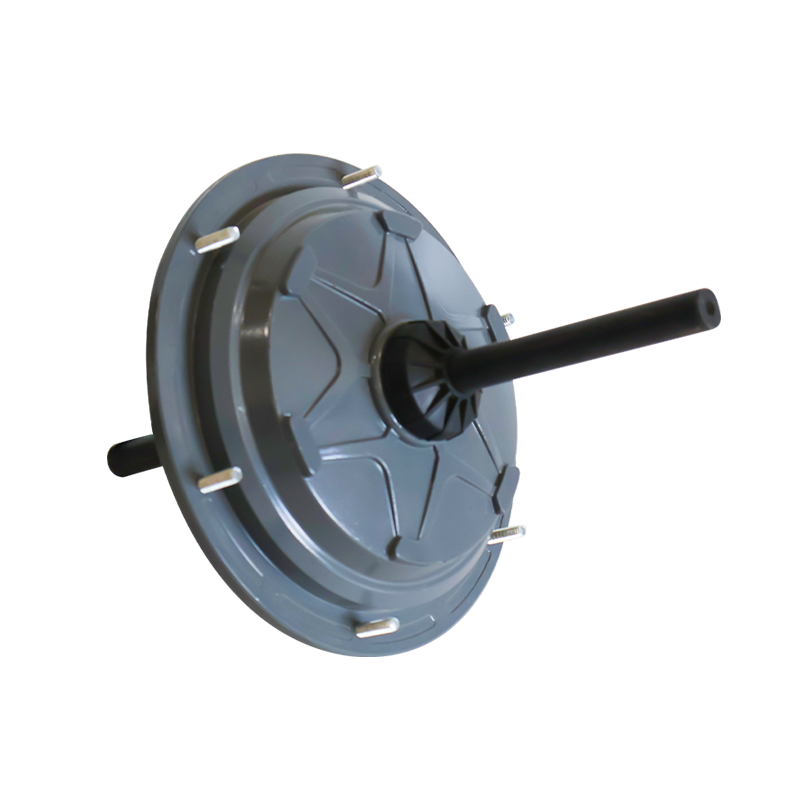 DC144 220V 600W Externí motor vzduchového chladiče BLDC
-
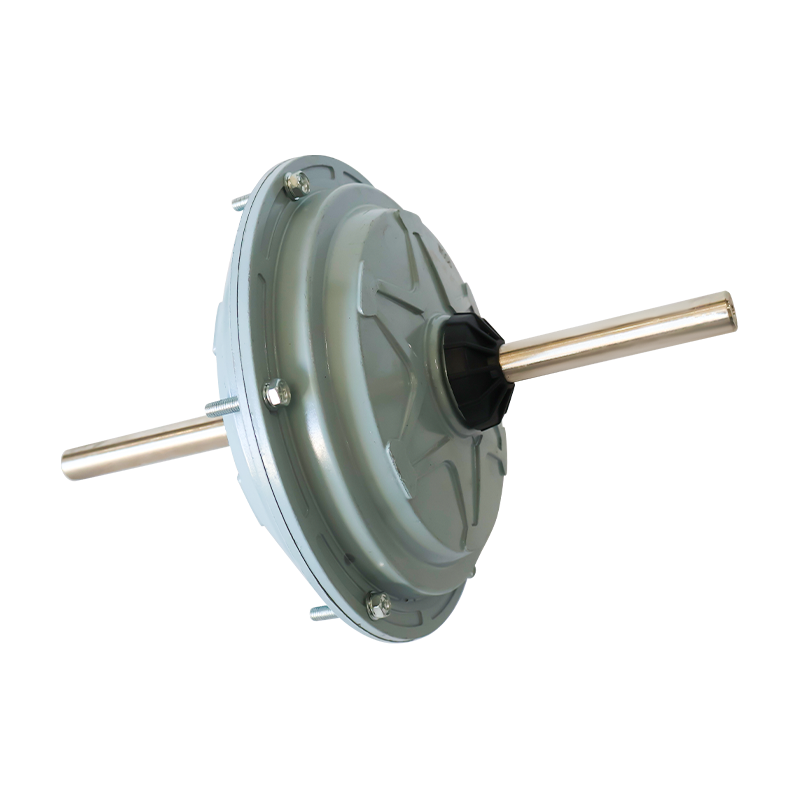 DC144 220V 600W Externí motor vzduchového chladiče BLDC
-
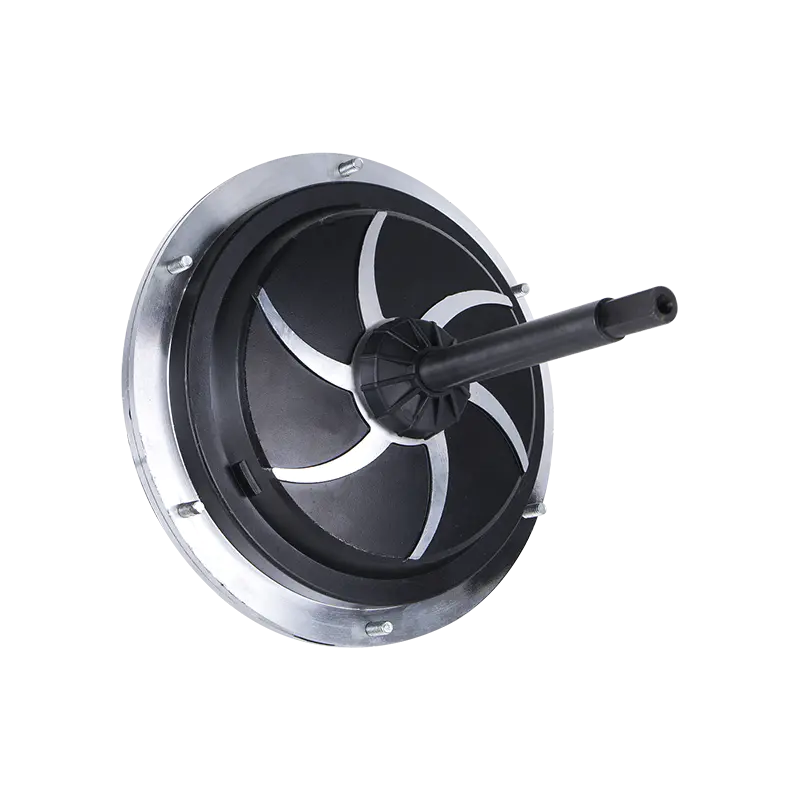 DC149 220V 850W Externí motor vzduchového chladiče BLDC
 Připraveno k přizpůsobení
Vaše motorové produkty?
Jsme profesionální výrobci motorů, kteří dodávají výkonný, stabilní a efektivní výkon jádra pro všechna průmyslová odvětví prostřednictvím precizního řemeslného zpracování a inovací.
Kontaktujte nás
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresa společnosti
autorská práva © by Shengzhou Jiangxin Motor Technology Co., Ltd. Všechna práva vyhrazena.
Velkoobchod výrobců motorů průmyslových ventilátorů